这篇在系列中的位置
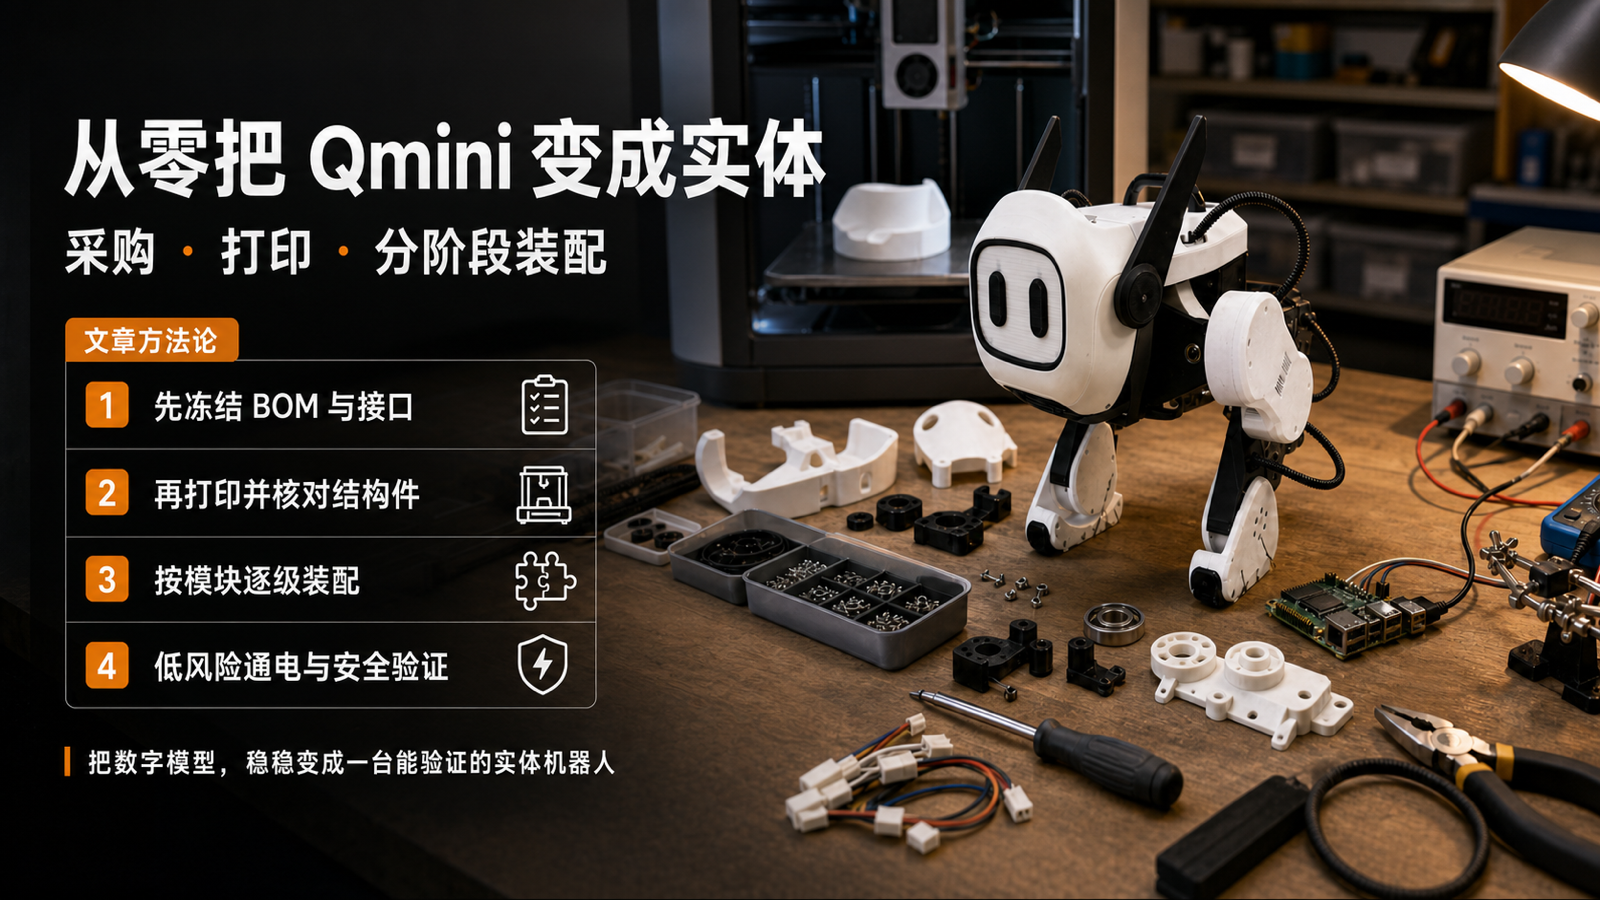
前几篇先让我们能看懂传感器、能安全地和一台电机说话;这一篇做的事更朴素,也更像一个小型制造项目:把屏幕里的 CAD、BOM 和接线图,变成桌面上一台可以继续调试的 Qmini。
这次的主角其实只有三个工具:淘宝负责让零件到家,拓竹打印机负责把结构件从文件变成塑料,Agent负责把“我到底还缺什么、下一步该做什么”拆成可执行清单,并把明确的机械约束转成可复现的参数化 CAD。它们都不替你拧螺丝,但能少让你买错、装反和通宵找线。
一句话讲清楚
买齐零部件,制造结构件,组装调试。
把它写成流程,就是:
- 官方图纸与 BOM
- 买齐零部件
- 制造结构件
- 组装与分段调试
- 可继续验证的 Qmini
本文面向零硬件基础读者,但有一个严肃前提:24 V 动力、电机 ID 写入和市电电源都不是“边看教程边随手试试”的内容。断电后插拔;首次只接一条分支、一台电机;任何真实写 ID、模式切换或运动动作都必须单独确认现场条件。网页停止按钮不等于实体急停。
开工前:先冻结一套图纸
官方机械、BOM 和电气基线来自上游快照 f6f3fef723f8bb434f9d2679dfb6053b0aca93a8 内的《宇树 Qmini 双足机器人本体组装制作说明 V1.2》(PDF 修订日期 2025-08-06)。同一台机器人应使用同一版本的 PDF、STEP、打印模型和螺丝表;不要把不同版本的孔位、零件名和装配图拼成一锅“机械盲盒”。
本文会明确区分三种信息:官方图纸写了什么、我们为了 N100 等硬件做了什么适配、哪些事情仍待实物验证。AI 可以帮忙整理和推理,但不能替代尺子、万用表和实际试装。
第一件事:买齐零部件
采购的难点不是“搜索到一个同名商品”,而是从一堆图纸、PDF 和零件表里确认:哪些必须买、买多少、哪些已被替代、哪些还缺。螺钉和螺母大多按图纸的规格、长度和数量购买;真正会牵动整机安全与调试体验的,是导线和电源。
让 Agent 先把采购清单从资料里“捞出来”
把官方 DIY PDF、BOM、自己的已购清单交给 Agent,让它做的是“抽取和对照”,而不是凭空推荐商品。一个好用的提示词如下:
请阅读我提供的 Qmini 官方 DIY PDF、官方 BOM 和实际购买清单。
输出一张采购核对表,按“动力与电源、主控与通信、传感器、散热与线束、结构辅料、紧固件、工具”分类。
每一项必须标出:官方规格、官方数量、我是否已购买、我的实际型号/价格、缺失项、替代项、需要实物核对的风险。
不要根据金额猜数量;不要把第三方教程当成官方尺寸;不确定的内容明确写“待确认”。
这一步的价值,是把“我感觉买得差不多了”变成一张能勾选的表。完整基线见 官方 BOM,实际花费见 实际采购清单。
我们买了什么,还缺什么
用户已提供 17 个实际购买条目,原始金额合计为 CNY 10,268.10;该数字不含未提供价格的独立调试电源,也不能从金额反推购买数量。
左右滑动查看完整表格
| 采购桶 | 已记录的实购物料 | 仍需核对或补购 |
|---|---|---|
| 动力与主控 | M8010 电机、GO1 电池与充电器、树莓派 4B/8G、TPS5450、四路 485 | 电机实际数量;KCD1 开关;电池接触座与线束细节。 |
| 传感器 | N100 惯导 | N100 不同于官方 GY-91,不能直接使用官方陀螺仪座。 |
| 打印与散热 | 拓竹耗材、3010 风扇、4010 风扇 | 核对 3010 为 24 V、4010 为 5 V,不能混接。 |
| 线束与结构辅料 | 螺丝、塞打螺丝、热熔螺母、扎带、衬套 | 轴承、XT30U(2+2)-F、波纹软管、M4 等规格及实际数量。 |
| 工具 | 尚未形成实购清单 | 内六角/套筒、热熔植入、万用表、剥线压接与安全工具。 |
这里有一个很现实的经验:“买了同类物品”不等于“它就能装上”。 比如 M3 与 M3.5 不能互相凑合,5 V 风扇不能接到 24 V,官方 GY-91 支架也不能自动适配 N100。到货后先核对型号、尺寸、接口与额定值,再进入装配。
重点物料一:导线——别把 AWG 当成神秘咒语
导线是把电源送到负载的通路。选线时要同时知道:要流过多大电流、正负线各有多长、线是否需要反复弯折、绝缘层能否承受温度与磨损。AWG17 只是在描述裸导体粗细,约为 1.04 mm²;它不等于“能带 17 A”,也不自动保证安全。
对本项目,先让 Agent 做计算草稿,再由人核对规格和实测:
我有一条 24 V 直流供电支路。
已知:持续电流 <填写> A,峰值电流 <填写> A,单程长度 <填写> m,导体材料 <填写>,安装方式 <单根/成束/封闭空间>。
请用 R≈2ρL/A、ΔV=I×R、P_loss=I²R 估算压降和线损,比较 AWG17、AWG16 与更粗线。
明确列出假设、不能从公式得到的风险(端子、保险丝、温升、接触电阻),不要直接给出“绝对安全”的结论。
本项目的 LRS-200-24 到分配点、单程约 1 m、总电流不超过 8.8 A 的独立调试场景,可优先用合格铜芯 AWG16(约 1.31 mm²);AWG17 仅适合更短、低占空比且实测压降合格的情形。若要面对电机 40 A 级别峰值,AWG16/17 都不能被简单当作“40 A 连续线”。导线、端子、保险丝和接插件要按最弱一环判断。
想先补齐基础概念、长度估算和“线选细了会发生什么”,请读 导线与 AWG 基础知识。一句底线:机器“能亮、能转”不是导线合格证明;异常发热应立刻断电排查。
重点物料二:电源——24 V、8.8 A、211 W 不是同一个词
电源决定能否把调试范围缩小。我们额外购置的 Mean Well LRS-200-24 是工作台上的独立调试电源,铭牌输出 24 V DC / 8.8 A,理论功率约 211.2 W。它与 GO-M8010-6 推荐的 24 V 电压匹配,但并不表示能带动整机,也不等于能提供电机的 40 A 最大相电流。
可以请 Agent 先做“参数翻译”,但接线前必须由人测量:
请比较电源与电机参数。
电源:24 V DC、最大 8.8 A;电机:工作电压 12–30 V、推荐 24 V、最大相电流 40 A。
请分别说明:电压是否匹配、哪些电流概念不能直接比较、这台电源适合做什么、不适合做什么。
再给出单电机低风险调试的分段上电检查表。不要把相电流直接当成电源输入电流,也不要承诺可带动几台电机,除非有电源侧实测数据。正确结论是:它适合一台电机的通信、ID 读取、空载或低扭矩调试;能否接第二台,取决于目标动作下的电源侧实测电流和启动瞬态。它不是 11 台电机整机运动电源。市电侧的 L/N/⏚ 有触电风险,电池和台式电源也不能并联到同一套 24 V 线束。
第二件事:制造结构件
结构件来自两类文件:官方上游仓库中的 STEP 与 DIY 手册是尺寸和装配关系的基线;MakerWorld Qmini 检索入口 适合拓竹用户寻找可直接切片的社区模型。社区切片包很方便,但下载前要核验上传者、版本、许可和孔位,不能让“能打印”取代“能装配”。
先理解材料,再按零件选材料
材料不是越贵越高级。它是在“好不好打、刚不刚、耐不耐热、会不会翘边、能不能承受反复受力”之间做取舍。
左右滑动查看完整表格
| 材料 | 初学者体感 | 更适合什么 | 需要注意什么 |
|---|---|---|---|
| PLA | 最容易打印、尺寸稳定、表面好看 | 机身壳体、一般支架、验证件 | 耐热和抗冲击较有限;长期受力或高温环境别想当然。 |
| PETG-CF | 更偏工程件的刚性和耐热取向 | 腿部高受力件、需要更稳的结构件 | 碳纤填充不是“无敌加强”;通常需要干燥材料、耐磨喷嘴,并按厂家参数打印。 |
| ABS | 耐热、抗冲击表现更适合工程环境 | 有封闭腔体、能控制翘边时的受力件 | 容易翘边和收缩,需要封闭打印环境与通风;不建议把第一次 ABS 打印安排成关键件。 |
| TPU | 柔软、有弹性 | 足底、防滑和缓冲件 | 速度要慢,尺寸和支撑处理与硬质材料不同。 |
官方 DIY V1.2 的主流建议是 PLA 用于多数机身/腿部件,PLA-CF 或 PETG-CF 用于侧摆连接件、小腿等更高受力位置,小腿也可使用 ABS,足底使用 TPU。无论选择哪一种,先打印一个非关键小件验证孔位、热熔螺母和层间强度,再批量开机;别让打印机一夜生产 20 个“尺寸很统一的错误”。
打印建议:先能装,再追求漂亮
- 所有结构件先按官方零件名建立清单,左右镜像件分盒标记。
- 按官方建议开启支撑与裙边;墙层、填充和打印方向遵循 DIY PDF,承力件不要为了省料随意降墙数。
- 打印后清理支撑,先试装轴承、衬套、热熔螺母、螺丝孔与线槽;孔位明显不对时停止硬拧。
- 记录材料、层高、填充、打印方向、支撑和结果到 机械记录。失败件也要记录原因,它们不是垃圾,是下一次避坑的学费回执。
一个真实安装问题:腿部风扇到底向内吹,还是向外吹?
安装腿部 3010 离心风扇时,很容易陷入“向内还是向外”的中文陷阱。真正要看的不是风扇相对壳体的朝向,而是气流能否穿过电机。
外部冷空气 → 风扇进风口 → 风扇出风口 → 电机腔/电机表面 → 排风口 → 外部本项目的默认装法是让 3010 的出风口朝向电机腔,把冷空气送到电机附近,再让另一侧有排风路径。若把出风口朝外做抽风,理论上也可以散热,但前提是壳体另有足够的进风口;否则风扇只是在一个闷罐里努力。
3010 是离心风扇,矩形切向喷口通常是出风口,叶轮中心或较大开口通常是进风口。最终不要靠“我觉得是向内”:先用其额定 24 V 进行短时、低风险测试,以纸条确认进出风;再在装壳后确认空气确实经过电机。官方只要求注意进出风口朝向,并没有用文字指定“向内”或“向外”。腿部 3010 为 24 V,机身 4010 为 5 V,二者不能混接。
N100 陀螺仪支架适配
官方结构针对 GY-91,而我们购买的是 WHEELTEC N100。两块板的外形、孔位和元件布局都不同,不能在切片软件里简单缩放,也不能只凭照片画四个“看起来差不多”的孔。这个小支架因此成了本项目里一次很完整的 AI 辅助机械建模实践,完整文件见 Qmini N100 IMU 安装座。
先由人定义红线,而不是让 AI 猜“装在哪里”
建模前先明确三份依据:官方 Qmini v2.0 STEP 决定机身接口和原安装中心;用户提供的 N100 无外壳 STEP 决定 PCB、安装孔、芯片和接口的真实几何;TonyLabs Qmini 页面只用来参考 N100 的安装区域、板面方向和接口朝向。
最重要的人为决策是定位红线:N100 中央大芯片的几何中心必须与官方原陀螺仪方案的几何中心重合,不能用 PCB 外形中心代替,也不能为了避障偷偷挪开。 AI 的任务不是改变这条约束,而是在这条约束下寻找可制造的结构。
AI 如何从两份 STEP 生成新支架
- 恢复并校验官方 Qmini STEP
- 从下壳装配中定位原 GY-91 安装件
- 读取用户提供的 N100 STEP
- 识别中央大芯片与四个真实孔轴
- 建立 Qmini 原安装中心
- 建立 N100 坐标系与 TonyLabs 姿态
- 锁定芯片中心重合约束
- 用 build123d 参数化重建四点支撑
- 生成 STEP、STL 与检查装配
- 程序检查与 CAD Explorer 复核
- 3D 打印与实物试装
↻ 反馈进入下一轮
如果要让 Agent 复现这类任务,可以从下面这段提示词开始。关键不是指定某个按钮怎么点,而是把资料优先级、几何红线和验收方式说清楚:
请使用我提供的传感器 STEP 作为外形、孔位、元件高度和接口位置的几何真值,
并从官方整机 STEP 中找到原传感器安装件,保留它与机身的连接接口。
安装姿态参考指定装配图,但必须把传感器中央芯片的几何中心与原方案中心重合;
PCB 外形中心不能作为替代基准,避障也不能破坏这条约束。

请用程序直接读取 STEP 中的孔轴和关键实体,使用 build123d 生成参数化安装座,
输出 STEP、试打印 STL、传感器与支架的检查装配,以及可重复运行的验证脚本。
验证单一闭合实体、孔轴对应、中心偏差、安装面接触和整机包络干涉。
不要覆盖官方上游文件;不能从模型确认的打印公差、紧固件和实物结果标为待验证。
这条流程里,AI 实际完成了以下工作:
- 官方仓库中的大体积 STEP 是 Git LFS 对象。AI 先恢复完整的 Qmini v2.0 文件并校验哈希,没有修改只读的上游快照。
- 原陀螺仪支架并没有一个一眼可见的独立文件名。AI 遍历官方装配树和实体几何,最终在
小型双足机器人-下壳中找到未命名的第 8 个实体(solid 7),再把它单独提取出来。这样可以保留它与机身原有的连接接口。 - AI 直接读取 N100 STEP 的 BREP 几何,从模型中识别唯一约
10 × 10 mm的中央大芯片顶面,并计算其中心;同时寻找四个直径约3.0 mm的圆柱面,从圆柱轴得到真实安装孔位置。这个过程不依赖卡尺抄数,避免了人工读数、坐标转录和孔距累计误差。 - 根据 TonyLabs 图片和 N100 模型建立方向变换:N100 原生
+X → Qmini +X、+Y → Qmini -Z、+Z → Qmini +Y,等价于绕 Qmini X 轴旋转-90°。随后施加芯片中心重合约束,得到 N100 在 Qmini 坐标系中的唯一平面位置。 - AI 用 Python 和 build123d 保留官方支架外轮廓,在 N100 的四个真实孔轴上增加
Ø6.0 mm支撑柱和Ø2.8 mm通孔。几何来源、方向变换和关键尺寸都写在源代码里,因此后续若只需调整安装高度,可以修改一个参数后重新生成,而不是重新手画整件。 - 最后同时生成打印用
n100_mount.step、n100_mount.stl、定位后的 N100 模型和两者的安装配合 STEP。程序自动检查实体是否闭合、四个孔轴是否一致、安装面是否接触、芯片中心是否仍然重合,并把装配交给 CAD Explorer 做目视复核。
数字检查先过关,再让打印件回答最后的问题
程序化检查得到:官方原陀螺仪中心为 Qmini 坐标 X=0 mm、Z=-61.340241 mm;变换后的 N100 中央大芯片中心与它的 X/Z 偏差均为 0 mm。四个支架孔轴与 N100 STEP 中计算出的孔轴逐一一致,PCB 安装面与支撑面的距离为 0 mm。完整 Qmini 装配中的标称最小间隙为:下壳约 0.94 mm、上壳约 0.86 mm。
这些数字只能证明模型在理想几何中成立。打印收缩、翘曲、孔径误差、螺钉配合、PCB 绝缘和插头操作空间,仍然必须靠实物回答。我们随后打印了该支架并安装 N100,用户实测反馈:打印件能够正常安装,N100 与支架的安装配合正常,本次不需要为了装配修改芯片中心约束。
这次结果说明 AI 建模真正有价值的地方,不是“凭一句话变出一个 STL”,而是把每个结论都接回可追溯的依据:官方 STEP 提供机身接口,N100 STEP 提供孔位和元件包络,人提供传感器芯片的定位原则,代码记录变换与参数,程序检查数学关系,最后由打印和实装验证制造误差。AI 能显著减少重复测量和转录错误,但不能替代最终试装,也不能从一次“装得上”推断长期强度、磁环境或通电后的姿态方向都已经合格。
第三件事:组装与调试
此时的目标不是让机器人马上跳舞,而是让它先拥有一套可追溯的骨架、供电和身份。我们的装配顺序是:先装两条腿和躯干,再按电源与通信两张图分段接线,最后逐台写入并复核电机 ID。
图一:电源图——谁给谁供电
电源线负责搬运能量,RS-485 线不负责给电机供电。电池侧是 24 V,树莓派需要先经过 TPS5450 等 DC-DC 模块得到稳定 5 V。
上图是检查逻辑,不是可以照抄的市电接线图。台式电源交流输入侧必须有合格的插头、外壳、保护地与断路保护;调试时先断开电池,避免两个 24 V 来源同时接入。
图二:电机控制图——谁和谁说话
控制线负责发送命令和读取状态。树莓派经 USB 转四路 RS-485 与电机总线通信;每一条总线的具体物理链必须以官方 DIY 图和最终线缆标签为准。
官方 DIY V1.2 列出 11 台电机和四条物理通信链;TonyLabs 的软件页面则展示了 10 电机的软件分组。二者不能直接拼接成最终控制表。因此本文只把 ID 写入当作装配阶段的身份管理,最终“位置—总线—ID—零位—方向”映射需在确认 10/11 电机方案后冻结。
装配顺序:两条腿、躯干,再逐段通电
我们实际先装了两条腿和躯干。这样做不是为了仪式感,而是把问题限制在刚刚新增的部件上:如果腿还没接好,别急着把故障甩锅给树莓派;如果 5 V 不稳,也别让电机通信来凑热闹。
左右滑动查看完整表格
| 阶段 | 只做什么 | 通过条件 |
|---|---|---|
| 1 | 断电装两条腿和躯干,整理线槽、波纹管与插头 | 无夹线、无明显干涉;左右件与风扇风道可辨认。 |
| 2 | 接电池接触座、开关与 DC-DC,但不接树莓派 | 测得稳定、极性正确的 5 V 输出。 |
| 3 | 接树莓派 | 正常上电,可按既有网络方式登录。 |
| 4 | 接四路 RS-485 与 N100 | 稳定路径可识别;N100 有连续数据;没有控制进程抢占串口。 |
| 5 | 一次只接一台电机,写入/复核 ID | 读到唯一地址,写入后复读一致,并恢复 Motor Mode。 |
| 6 | 按最终总线组合电机 | 同一物理总线上没有重复 ID;逐条链路通信稳定。 |
如果在任何阶段出现异常电压、异味、线缆/接头明显发热、树莓派反复重启或电机通信不稳定,应立即断电,退回上一阶段。排错像剥洋葱,一层一层来;全机一起通电只会获得一颗更大的洋葱。
电机 ID:先给关节起名字,再给它地址
人类的“左边第二个电机”在机器人转个身后就失效了。因此先建立机器人自身视角的命名:机器人面朝前方时,它自己的右侧是 R,左侧是 L;从正面看机器人,画面左边反而是机器人的 R。这是机器人建模里常用的本体参考原则:坐标和名称以机器人本身为准,而不是以观察者站在哪里为准。
坐标系的具体轴方向、零点和正方向必须再写入电气/软件台账;R/L 只是第一层“解剖学命名”,不等于已经定义好全部三维坐标轴。这种先命名、再定义坐标、最后绑定软件地址的方式,是机器人项目避免左右搞反的基本功。
本项目当前采用 TonyLabs Qmini 页面 中的位置命名做 ID 工作台账。ID 是一条物理 RS-485 总线内的地址,不是全机唯一身份证;不同总线可以重用 0/1/2,同一总线绝不能重复。
左右滑动查看完整表格
| 位置 | 当前目标 ID | 复核状态 |
|---|---|---|
R-A、R-B |
1 | 已有读取证据,最终总线待冻结。 |
R-C、R-D、R-E |
0、1、2 | 右腿三机读取已确认目标集合。 |
L-A、L-B |
0、0 | 已有读取证据,必须分属不同最终物理总线。 |
L-C、L-D、L-E |
0、1、2 | 已完成通联测试,逐项 ID 原始输出待补。 |
实际写入的安全闭环是:单电机隔离 → 读取旧 ID → 确认位置和目标 ID → 写入 → 复读 → 运行 swmotor 恢复 Motor Mode → 记录结果。swboot 读取会改变电机模式;“零输出读取”也会发送通信帧,不能被描述为完全被动。不要在整机并联状态下批量改 ID,重复地址会让后续调试变成寻宝游戏。
装好以后,先做“硬件体检”,别急着让它运动
完成机械、供电、通信和 ID 台账后,下一步将单独制作整机硬件检测网页。首版只应回答:四路总线是否在线、预期 ID 是否出现/重复、N100 是否有新数据、稳定串口路径是否被占用。它不自动发送位置、速度或扭矩命令,也不替代实体急停。
最终你应该得到什么
完成本篇,你手上不一定是一台会走的机器人,但应该已经有:
- 一份能核对缺件和替代件的采购表;
- 一批按材料和打印参数记录过的结构件;
- 一个经过 STEP 数值检查、3D 打印和实物试装的 N100 专用安装支架;
- 一个已经想清楚进出风的腿部风扇安装方案;
- 一张电源图和一张电机控制图;
- 一套按机器人自身视角命名的关节位置与 ID 台账;
- 一条“先体检、再运动”的装配调试路线。
这才是把 Qmini 从图纸变成实物的第一版完成态:它不是一堆装起来的零件,而是一台每根线、每个关节都还能追溯来源的机器。
下一步
- 补齐实际订单数量、到货状态、工具清单与缺失结构辅料。
- 补记 N100 支架的打印材料、层高、方向、紧固件规格和现场照片;再做静态姿态与磁环境验证。
- 冻结 10/11 电机方案、最终 RS-485 通道和完整 ID/零位/方向台账。
- 制作不触发运动的整机硬件检测网页,再进入单关节低风险调试。